概要
既知の過去パラメータを使うにせよ、プロセスデータから推定するにせよ、計算が安定したプロセスを表現することが重要です。より多くのデータを使用することで、代表的なプロセスパラメータや制御限界を確保するのに役立ちます。
- 連続データの場合、デフォルトは100の観測値です。
- 属性データの場合、デフォルトは25サブグループです。
注
この計算には、パラメータ推定フェーズ中に存在した観測値の欠落も含まれます。また、受信データがバッチとしてシステムに入り、必要以上のデータが含まれている場合、 Real-Time SPC はバッチ全体を使って制御限界を計算します。計算におけるデータ量の増減については、 制御限界を参照します。
新しい制御チャートのパラメータ推定
新しい制御チャートが、ステーションやプロセスの設定で示されるパラメータ推定フェーズに入ります。新しいチャートの場合、データがない場合は Real-Time SPC 新しいデータが追加されるごとに制御限界を再計算します。Real-Time SPC 推定フェーズを終了し、ユーザーが定義した観測数やサブグループ数に達した時点で制御限界をロックします。
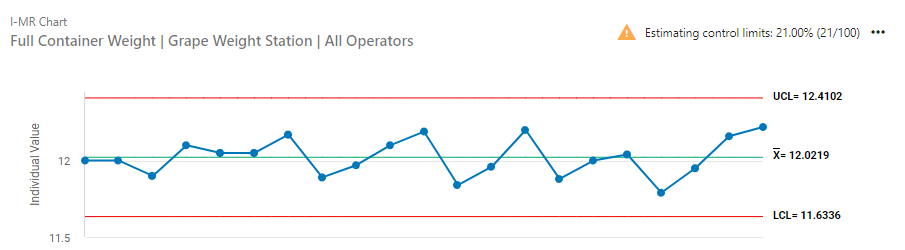
これは最近データ収集を始めた新しいチャートです。コントロール制限は、100ポイントが集まるまで新しいポイントごとに更新され続けます。その後、制御制限がロックされます。
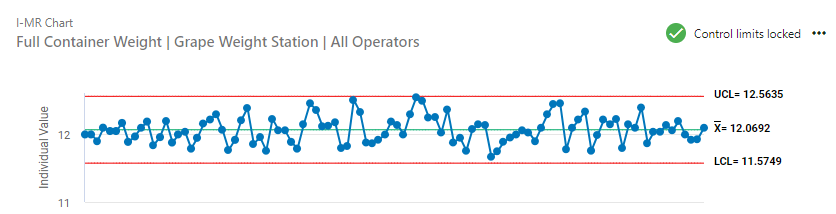
制御制限はロックされています。
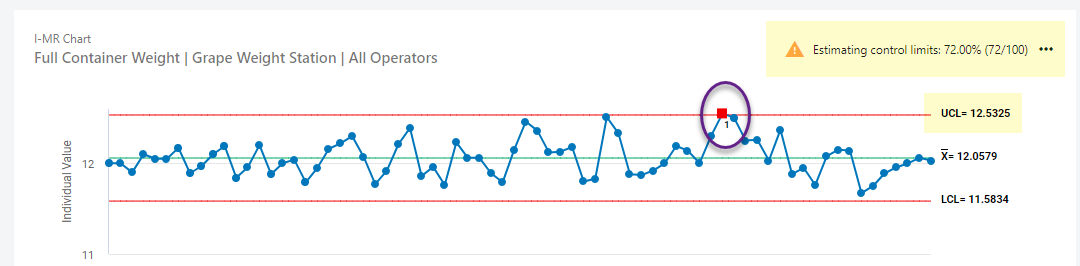
丸で囲まれた点は、推定制御限界に基づき、収集すると制御不能になります。ポイントが収集時にOOCであるため、Real-Time SPCは通知を設定した場合にアラートを送信します。詳細については、私のアカウント を参照します。
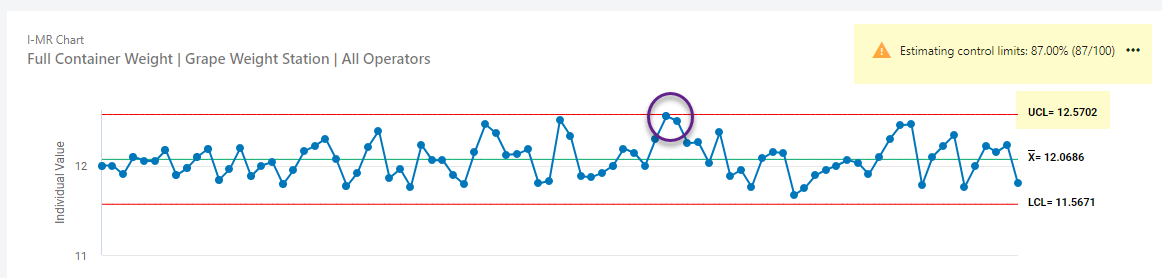
さらに多くのデータが収集されると、この点が支配権を握ることになります。
既存の制御図のパラメータ推定
- 既存データの量がユーザーが定義した観測/サブグループ数を上回る場合、 Real-Time SPC 新しいステージを作成し、直近のX個の観測/サブグループを使って新しい制御限界パラメータを計算します。
- 既存データの量がユーザー定義の観測値/サブグループ数より少ない場合は、 Real-Time SPC 制御限界の計算にこれらのデータのみを含みます。
- プロセスまたはステーションの設定
-
- 構成要素 ページに行き、商品を選択します。次に、製品のプロセスフローステップを選択します。
- プロセスステップを開き、 工程概要 セクションに移動します。
- 各メディチュームのコントロールチャート設定にアクセスするには 追加設定 を選択します。
- 管理限界の計算方法では、 最近の観測値を用いて計算 か 最近のサブグループを用いて計算を選択します。次に、サブグループや観測値の数を入力します。
- 設定を使って 工程品質スナップショット から再計算します
- 新しい制御限界は、プロセスやステーション設定内のサブグループや観測値の数に基づいて計算されます。新しい制御限界は次のデータポイントが収集された後に表示されます。
- から 工程品質スナップショット
 管理図 タブを開いた。
- を選択
 アイコンを選んでから 管理限界を再計算を選択します。
- から 工程品質スナップショット
- 選択した範囲のデータを使って 工程品質スナップショット から再計算します
- 新しいコントロール限界は、データ選択におけるサブグループや観測値の数に基づいて計算されます。新しい制御限界は次のデータポイントが収集された後に表示されます。
- から 工程品質スナップショット管理図 タブを開いた。
- を選択 アイコンを選んでから 高度なオプションを選択します。
- パラメータを編集を選択します。
- 新しいパラメータを入力するか、マウスでデータの範囲を選択することができます。
- 適用を選択します。
- から 工程品質スナップショット
注
Real-Time SPC 観測値が変更されたり、割り当て可能な原因が追加されたり削除されたりすると、制御限界を再計算します。原因を割り当て可能なデータは制御限界の計算には含まれません。
推定段階におけるデータ要件の変化
必要なデータ量が収集される前に推定段階を終了することは可能ですが、推奨されません。終了推定フェーズは、終了前の利用可能なデータを使って新たなフェーズを作成します。
例えば、データ要件が50のサブグループでパラメータを推定しているとします。データ収集の過程で、プロセスが非常に安定しており、35のサブグループを経てデータが代表的であることに気づきます。
- から 工程品質スナップショット管理図 タブを開いた。
- を選択 アイコンを選んでから 推定フェーズを終了を選択します。
注
制御限界がロックされた後は、新しいデータを使って推定フェーズに戻ることができません。
重要な前提
コントロールチャートは、すべてのデータを時間順に入力することを前提としています。この前提を破ると、順序が違ったポイントは正しいタイマー順に挿入されます。しかし、制御チャートに複数の段階がある場合、順序が誤って追加されたポイントは適切な時間順序で挿入され、別の段階と制御制限が設けられています。
また、同じタイムスタンプで動作や仕様制限が異なる2つ以上のサブグループが入力されている場合、 Real-Time SPC 最も高いシステム識別子に関連付けられた設定を使用します。